Umfassender technischer Leitfaden: Der 12F-N20-Mikro-Stirnradmotor für die präzise Bewegungssteuerung – leicht verständlich erklärt
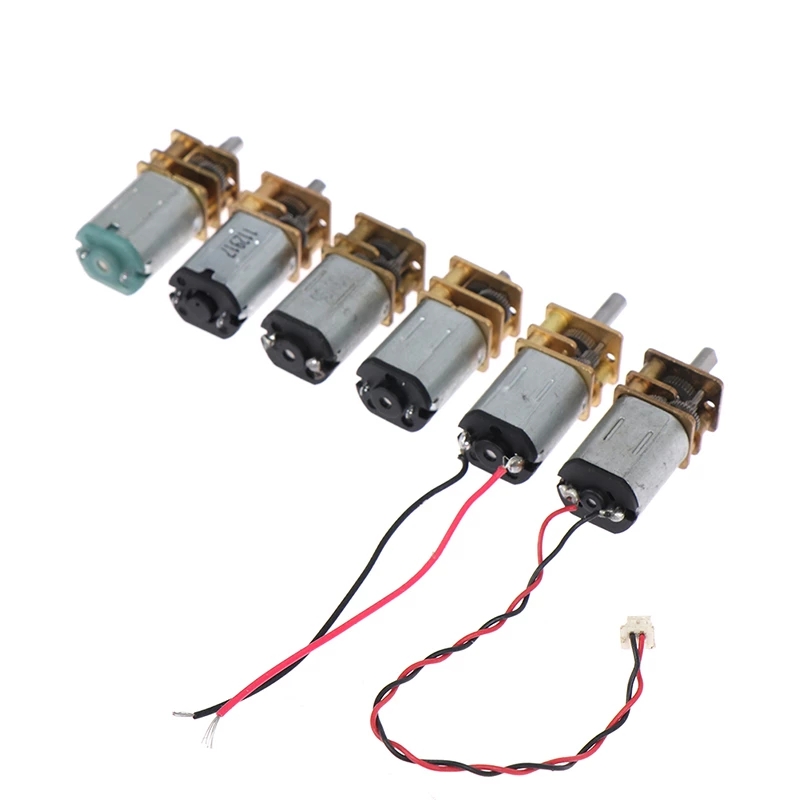
In einer Zeit, die von Miniaturisierung, intelligenter Automatisierung und Wearable-Technologie geprägt ist, stehen Konstrukteure vor einer ständigen Herausforderung: Wie lässt sich unter immer enger werdenden Platzverhältnissen ein maximales Drehmoment und eine präzise Winkelbewegung erzielen?. Ganz gleich, ob Sie medizinische Infusionspumpen der nächsten Generation, autonome Mikroroboter oder intelligente Verriegelungsmechanismen entwickeln – die Auswahl des richtigen Mikroaktors ist entscheidend für die Produktleistung, die Energieeffizienz und die langfristige Zuverlässigkeit.
Unter der großen Vielfalt an Miniaturmotorbaugruppen, die heute auf dem Markt erhältlich sind, ist die 12F-N20-Mikro-Stirnradgetriebemotor zeichnet sich als bewährtes Arbeitstier und Branchenstandard aus. Durch die Kombination eines kompakten N20-Kern-Gleichstrommotors mit einem flachen 12-mm-Stirnradgetriebe bietet dieser Mikrogetriebemotor ein optimales Gleichgewicht zwischen Wirtschaftlichkeit, Energieeffizienz und mechanischer Zuverlässigkeit.
Dieser technische Leitfaden bietet einen detaillierten Einblick in die Funktionsweise von Stirnradgetrieben und analysiert die technischen Spezifikationen der 12F-N20 Mikro-Stirnradgetriebemotor, vergleicht Stirnrad- mit Planetengetriebe und liefert praktische Richtlinien zur Integration für Hardware-Entwickler.
1. Grundlagen von Mikro-Stirnradgetriebemotoren
Um zu verstehen, warum das 12F-N20 so weit verbreitet ist, müssen wir uns zunächst mit dem mechanischen Aufbau von Stirnradgetrieben befassen.
So funktioniert ein Stirnradgetriebe
Ein Stirnradgetriebemotor vereint einen elektrischen Antriebsmotor (in der Regel einen bürstenbehafteten oder bürstenlosen Gleichstrommotor) mit einem Untersetzungsgetriebe, das geradverzahnte, parallelverzahnte Zahnräder (Stirnräder).
In einem typischen Stirnradgetriebe:
- Auf der Abtriebswelle des Motorkerns sitzt die anfängliche Ritzel.
- Das Ritzel greift in ein größeres Zahnrad auf einer parallelen Sekundärzwischwelle ein, wodurch eine erste Stufe der Drehzahlreduzierung und Drehmomentvervielfachung erreicht wird.
- Dieser Vorgang wiederholt sich über mehrere aufeinanderfolgende Getriebestufen (Zwischenwellen) hinweg, bis die endgültige Abtriebswelle erreicht ist.
[ Motorwellenritzel ] ➔ [ Zahnrad der Stufe 1 ] ➔ [ Zahnrad der Stufe 2 ] ➔ ... ➔ [ Abtriebswelle ]Wichtige mechanische Eigenschaften von Stirnradgetrieben
- Ausrichtung paralleler Achsen: Die Antriebswelle des Motors und die Abtriebswelle des Getriebes verlaufen parallel. Bei Flachgetrieben wie der Baureihe 12F ist die Abtriebswelle gegenüber der Mittelachse des Motorgehäuses versetzt, wodurch ein rechteckiges oder flaches Querschnittsprofil entsteht.
- Hoher Wirkungsgrad in einer Stufe: Da Stirnräder rein rollend ineinandergreifen (mit minimaler Gleitreibung im Vergleich zu Schneckengetrieben oder Planetengetriebestufen mit hoher Untersetzung), arbeitet jede Stufe mit hohem mechanischen Wirkungsgrad (typischerweise 90% bis 95% pro Stufe).
- Kosteneffizienz: Geradverzahnte Zahnräder lassen sich mittels Präzisionswälzfräsen oder Stanzverfahren problemlos herstellen, wodurch Motoren mit Stirnradgetriebe zu den kostengünstigsten Lösungen für die Bewegungssteuerung auf dem Markt zählen.
- Geräuscharmer und gleichmäßiger Lauf bei niedrigen Drehzahlen: Bei ordnungsgemäßer Schmierung und mit präzisen Zahnprofilen (wie z. B. Evolventen) gefertigt, gewährleisten Stirnradgetriebe einen gleichmäßigen Betrieb über unterschiedliche Lastzyklen hinweg.
2. Ausführliches technisches Profil: Der Mikro-Stirnradgetriebemotor 12F-N20
Der Begriff 12F-N20 nennt zwei wesentliche strukturelle Komponenten:
- N20-Motorkern: Bezieht sich auf die standardisierten Abmessungen des Kernrahmens (ca. 12 mm Breite × 10 mm Höhe × 15 mm Länge). Der N20-Motor nutzt Permanentmagnete, Edelmetall- oder Kohlebürsten sowie einen mehrpoligen Anker, um hohe Drehzahlen zu erzeugen (typischerweise 8.000 U/min bis 15.000 U/min ohne Getriebe).
- 12F-Getriebe: “12” steht für die Breite des Getriebes von 12 mm, während “F” für ein flaches/rechteckiges Getriebegehäuse-Profil.
Die vollständigen technischen Daten und Parameter für die dynamischen Tests finden Sie auf der offiziellen 12F-N20 Mikro-Stirnradgetriebemotor Produktseite.
Mechanische Architektur und Werkstoffe
Der interne Aufbau des 12F-N20 ist so konzipiert, dass ein Gleichgewicht zwischen Leistung und Langlebigkeit der Komponenten hergestellt wird:
| Komponente | Serienausstattung / Sonderausstattung | Technischer Vorteil |
|---|---|---|
| Getriebegehäuse | Zinkdruckguss / Messing / bearbeitetem Aluminium | Steifigkeit gegenüber Torsionsverformung; präzise Achsabstände. |
| Zahnradwerkstoffe | Sinterstahl, gefräster legierter Stahl, Präzisionsmessing oder POM (Polyoxymethylen) | Kombinierbare Konfigurationen: POM-Erststufe für geräuscharmen Betrieb, Stahl-Endstufe für hohe Feststelldrehmomentfestigkeit. |
| Bürstenmaterial | Edelmetallbürste (Gold-Silber-Legierung) oder Kohlebürste | Edelmetall für extrem niedrige Anlaufspannung und geringe Audio-Störgeräusche; Kohlenstoff für höhere Strombelastungen und längere Lebensdauer. |
| Abtriebswelle | D-Profil, rund, mit Gewinde (Leitspindel) oder kundenspezifische Keilverzahnung (Kohlenstoffstahl / Edelstahl) | Verhindert Drehschlupf in Kupplungsmechanismen; direkte Integration des Stellantriebs. |
| Lager | Buchsen oder Kugellager aus Sinterbronze | Geringes Reibungsdrehmoment, zuverlässige Toleranz gegenüber axialen und radialen Belastungen. |
Leistungsparameter und elektrische Daten
Der Mikro-Stirnradmotor 12F-N20 arbeitet in einem breiten elektrischen Spannungsbereich und eignet sich daher sowohl für batteriebetriebene tragbare Geräte als auch für industrielle Niederspannungsschienen.
Typische Betriebsbereiche:
- Nennspannung: 3,0 V Gleichstrom, 6,0 V Gleichstrom, 12,0 V Gleichstrom (Sonderanfertigungen mit Spannungen von 1,5 V bis 24 V sind erhältlich).
- Leerlaufdrehzahl (hinter dem Getriebe): 10 U/min bis 2.000 U/min (abhängig vom gewählten Untersetzungsverhältnis).
- Verfügbare Übersetzungsverhältnisse: 1:10, 1:30, 1:50, 1:100, 1:150, 1:298, 1:1000+.
- Nenn-Drehmoment: 0,1 kg·cm bis 1,5 kg·cm (10 mN·m bis 150 mN·m).
- Blockiermoment: Bis zu 3,0 kg·cm (300 mN·m) bei Varianten mit Metallgetriebe und hoher Untersetzung.
- Betriebstemperatur: -20 °C bis +60 °C.
3. Technische Vorteile des 12F-N20-Mikro-Stirnradgetriebes
Warum entscheiden sich Systemarchitekten bei ultrakompakten Anwendungen immer wieder für den 12F-N20?
              ┌──────────────────────────────────────────────┐
 │ Die wichtigsten Vorteile des 12F-N20 │
              └──────────────────────┬───────────────────────┘
 │
 ┌───────────────────┬───────────┴───────────┬───────────────────┐
     ▼ ▼ ▼ │
┌─────────┐     ┌─────────────────┐     ┌─────────────────┐ ▼
│ Rechtwinklig   │     │  Hohe Energie    │     │ Hervorragende Kosten- │   ┌──────────────┐
│ Leistung │     │   Effizienz    │     │ Leistung     │   │ Vielseitig    │
│ Profil │     │ (bis zu 75%-85%) │     │     Verhältnis │   │ Anpassung │
└─────────┘     └─────────────────┘     └─────────────────┘   └──────────────┘
1. Platzsparendes flaches Profil
Im Gegensatz zu zylindrischen Planetengetrieben passt der flache Querschnitt des 12F-Getriebes zum rechteckigen Profil des N20-Motors. Dank dieses Profils lässt sich der Motor in flache Gehäuse, wie zum Beispiel:
- Schlanke medizinische Handgeräte für die Diagnostik
- Rosetten für intelligente Türschlösser
- Kompakte PCB-Sandwich-Layouts
2. Hoher mechanischer Wirkungsgrad bei niedrigeren Untersetzungsverhältnissen
Da jeder Stirnradgetriebe-Satz die Kraft ohne hohe Gleitreibung zwischen parallelen Wellen überträgt, erreichen 12F-N20-Baugruppen mit niedriger bis mittlerer Übersetzung einen thermischen Wirkungsgrad und einen Leistungswirkungsgrad zwischen 70% und 85%. Diese gesteigerte Effizienz schlägt sich direkt nieder in längere Akkulaufzeit für tragbare Unterhaltungselektronik und IoT-Sensoren.
3. Niedrige Startspannung und geringer Stromverbrauch
Dank der Verwendung von Edelmetallbürsten und einem spielarmen Getriebe weist der 12F-N20 niedrige Leerlauf-Anlaufströme auf (oft unter 30 mA bei 6 V Gleichstrom). Dadurch lässt er sich problemlos mit einfachen H-Brücken-Motortreibern, PWM-Ausgängen von Mikrocontrollern oder kostengünstigen Batteriekonfigurationen steuern.
4. Anpassbarkeit und Modularität
Die Kernarchitektur des 12F-N20 ist äußerst modular aufgebaut. Ingenieure können Folgendes festlegen:
- Integrierte magnetische Drehgeber: An der hinteren Motorwelle angebrachte Zweikanal-Hall-Effekt-Encoder liefern präzise Drehzahl- und Positionsrückmeldungen.
- Integrierte optische Encoder: Ideal für Umgebungen, die empfindlich gegenüber elektromagnetischen Störungen (EMI) sind.
- Ausgangswellen der Leitspindel: Wandelt eine Drehbewegung ohne externe Kupplungen direkt in eine lineare Mikrobewegung um.
4. Direktvergleich: Mikro-Spur-Getriebemotoren vs. Mikro-Planetengetriebemotoren
Ein häufiger Entscheidungspunkt beim Entwurf von Mikrobewegungen ist die Wahl zwischen einem Stirnradgetriebemotor (wie beispielsweise der 12F-N20) und ein Planetengetriebemotor (wie beispielsweise das Modell 16P-1636). Beide Technologien weisen je nach Ihren mechanischen Einschränkungen unterschiedliche Vor- und Nachteile auf.
Um die planetarische Alternative im Detail zu erkunden, lesen Sie bitte den 16P-1636 Mikro-Planetengetriebemotor.
Vergleichende Leistungsmatrix
| Attribut | 12F-N20 Mikro-Stirnradgetriebemotor | 16P-1636 Mikro-Planetengetriebemotor |
|---|---|---|
| Geometrie des Getriebes | Flach / rechteckig (12 mm × 10 mm) | Zylindrisch (16 mm Durchmesser) |
| Wellenausrichtung | Versatz gegenüber der Motormittelachse | Inline / konzentrisch zur Motorachse |
| Maximales Stillstandsdrehmoment | Mittel (bis zu ~3,0 kg·cm) | Hoch bis sehr hoch (bis zu ~10,0+ kg·cm) |
| Lastverteilung | Kontaktpunkt an einem einzelnen Zahn | Mehrstufige Kraftverteilung (3–4 Zahnrad-Eingriffspunkte) |
| Gegenreaktion | Mäßig (in der Regel 1,5° bis 3,0°) | Niedrig bis mittel (in der Regel 0,5° bis 1,5°) |
| Radiale Tragfähigkeit | Mäßig | Überlegen |
| Stückkosten | Äußerst wirtschaftlich | Premium / Höhere Präzision |
| Am besten geeignete Anwendungsbereiche | Flache Profile mit begrenzten Platzverhältnissen, Einsatzbereich mit niedrigem bis mittlerem Drehmoment, kostenorientierte Serienfertigung. | Mikroaktuatoren mit hohem Drehmoment, konzentrische Rohrkonstruktionen, Anwendungen mit hoher radialer/axialer Belastung. |
Abwägungsanalyse: Wie man sich entscheidet
- Wählen Sie den Mikro-Stirnradgetriebemotor 12F-N20, wenn:
- Für Ihr Gehäuse ist ein flache, rechteckige Motorbasis.
- Kostenbeschränkungen sind ein entscheidender Faktor in der Großserienfertigung.
- Der Stromverbrauch muss gering gehalten werden, und es ist ein hoher Wirkungsgrad bei niedrigen bis mittleren Übersetzungsverhältnissen erforderlich.
- Die Drehmomentanforderungen fallen unter 3,0 kg·cm.
- Wählen Sie den Mikro-Planetengetriebemotor 16P-1636, wenn:
- Ihre mechanische Konstruktion erfordert eine Inline, zylindrische Bauform.
- Bei dieser Anwendung ist die Abtriebswelle hohen Stoßbelastungen oder starken Radialkräften ausgesetzt.
- Sie benötigen eine höhere Drehmomentdichte bei kompakter Bauweise (über 3,0 kg·cm bis hin zu 10 kg·cm).
- Ein geringes Drehspiel ist für präzise Positioniersysteme von entscheidender Bedeutung.
5. Praktische Anwendungen und Anwendungsbeispiele aus der Industrie
Dank seiner anpassungsfähigen Bauweise und seiner kompakten Bauform kommt der Stirnradgetriebemotor 12F-N20 in einer Vielzahl von Hochtechnologiesektoren zum Einsatz.
+-------------------------------------------------------------------+
| 12F-N20 Industrielle Anwendungen |
+───────────────────+───────────────────+───────────────────────────+
| Smart Home & Sicherheit | Medizin & Biotechnologie | Robotik & Automatisierung |
| • Elektronische Schlösser    | • Infusionspumpen  | • Mikrogreifer |
| • Intelligente Ventilantriebe   | • Dosierspritzen | • Schwenk-Neige-Gimbal-Antriebe  |
| • Jalousiesteuerungen   | • Laboranalysegeräte   | • Bildungsroboter |
+-------------------+-------------------+---------------------------+
1. Smart Home, IoT und elektronische Sicherheit
- Elektronische Smart-Türschlösser: Der 12F-N20 dient als primärer Schlossantrieb in intelligenten Riegelschlössern, Hotel-Tastaturschlössern und biometrischen Schrankschlössern. Dank seiner flachen Bauform passt er in das Schlossgehäuse und betätigt den Riegel präzise.
- Motorbetriebene Ventile und Durchflussregler: Wird in intelligenten HLK-Klappen, automatischen Wasserabsperrsystemen und Mikroantrieben für Gasventile eingesetzt.
2. Medizinische Geräte und Laborautomatisierung
- Miniatur-Dosier- und Infusionspumpen: Dank der hohen Untersetzung liefert der 12F-N20 in Kombination mit einer Leitspindel eine stabile, lineare Kraft und gewährleistet so eine kontrollierte Abgabe der Medikamentenflüssigkeit.
- Tragbare Diagnosegeräte: Versorgt mikrofluidische Pumpen und optische Filterumschaltmechanismen in tragbaren Blut- und Reagenzanalysatoren mit Energie.
3. Robotik, Drohnen und Mikroaktuatoren
- Roboter-Endeffektoren und Greifer: Sorgt für zuverlässige Öffnungs- und Schließbewegungen bei Mikromanipulatoren und in der Bildungsrobotik.
- Pan-Tilt-Kamerahalterungen: Steuert die Schwenk- und Neigebewegungen bei kleinen Überwachungsanlagen, Mikrodrohnen und automatisierten Sensorplattformen.
4. Unterhaltungselektronik und Körperpflege
- Elektrische Schönheitsgeräte: Gesichtsmassagegeräte von Powers, motorisierte Hautroller und Präzisionsapplikatoren für Kosmetika.
- Automatisierte Verkaufsautomaten und Einzelhandelsautomatisierung: Antreibt Mikrodosierungsspiralen und Ticket-Schneidemechanismen in kompakten Verkaufsautomaten.
6. Leitfaden zur technischen Integration und Auswahl
Um die Lebensdauer und Leistung des 12F-N20-Mikro-Stirnradmotors zu maximieren, befolgen Sie bitte die folgenden grundlegenden Integrationsrichtlinien während der Prototypen- und CAD-Entwurfsphase.
Schritt 1: Erforderliches Drehmoment und Betriebsdrehzahl berechnen
Berechnen Sie stets die Betriebsbedingungen Ihrer Anwendung, anstatt sich ausschließlich auf die Angaben zum Stillstandsdrehmoment zu verlassen.
Mechanische Leistung (W) = [Drehmoment (N·m) × Drehzahl (U/min)] / 9,548
Technische Faustregel: Um eine optimale Zuverlässigkeit und Lebensdauer des Motors zu gewährleisten, sollten Sie die Dauerbetriebslast so auslegen, dass sie bei 20% bis 30% des Blockierdrehmoments des Motors. Ein Dauerbetrieb nahe dem Blockierdrehmoment führt zu übermäßiger Wärmeentwicklung, verschleißt die Bürstenkontakte und birgt die Gefahr eines Zahnbruchs im Getriebe.
Schritt 2: Radiale und axiale Wellenbelastungen berechnen
Stirnradgetriebe basieren auf parallel angeordneten Wellen, die von Buchsen aus Sinterbronze oder kleinen Lagern gelagert werden.
- Schutz vor radialer Belastung: Vermeiden Sie es, schwere Riemenscheiben oder lange Hebel ohne externes Stützlager direkt am Ende der Abtriebswelle zu befestigen. Übermäßige radiale Belastungen führen zu einer Durchbiegung der Welle, ungleichmäßigem Zahneingriff, beschleunigtem Verschleiß und erhöhten Laufgeräuschen.
- Warnung zum axialen Einpressen: Beim Aufpressen von Zahnrädern, Riemenscheiben oder Kupplungen auf die Abtriebswelle des 12F-N20, Stützen Sie die Rückseite der Abtriebswelle stets im Inneren des Getriebes ab.. Das Aufdrücken von Gegenständen auf die Welle ohne Abstützung kann die inneren Sicherungsclips beschädigen und das Getriebe zerstören.
  RICHTIGE EINPRESS-TECHNIK:

 [ Presskraft ] ====>  | Abtriebswelle |
 | 12F-Getriebe  |
 | N20-Motor    | <==== [ Stabiler hinterer Stützamboss ]
Schritt 3: Auswahl der Architektur für den elektrischen Antrieb und die Drehzahlregelung
Der 12F-N20 wird mit Hilfe gängiger Gleichstrommotortechniken angetrieben:
- H-Brücken-Treiber: Verwenden Sie Treiber für integrierte Schaltungen (z. B. L298N, DRV8837, TB6612FNG), die den Blockierstrom des Motors mit einer Sicherheitsreserve (typischerweise das 1,5- bis 2-fache des Spitzenblockierstroms) bewältigen können.
- PWM-Drehzahlregelung: Wenden Sie Pulsweitenmodulationsfrequenzen (PWM) zwischen 10 kHz und 20 kHz um eine gleichmäßige Drehzahlregelung zu erreichen, ohne dass ein hörbares Spulensummen auftritt.
- Signalverarbeitung bei Encodern: Falls ein hinterer Magnetgeber (A/B-Quadraturkanäle) vorhanden ist, stellen Sie sicher, dass die Eingänge Ihres Mikrocontrollers über Hardware-Interrupts oder spezielle Quadratur-Decoder-Peripheriegeräte verfügen, um Zählausfälle bei hohen Motordrehzahlen zu vermeiden.
Schritt 4: Thermische Aspekte und Einschaltdauer
Aufgrund seiner geringen thermischen Masse erwärmt sich ein Mikro-Gleichstrommotor bei dauerhafter Hochstrombelastung sehr schnell.
- Aussetzbetrieb: Wenn Ihre Anwendung intermittierend arbeitet (z. B. das Verriegeln/Entriegeln einer Tür für 2 Sekunden), können Sie sicher höhere Impulsdrehmomente anlegen.
- Dauerbetrieb: Für den Dauerbetrieb (z. B. beim Pumpen medizinischer Flüssigkeiten) sollten Sie ein Übersetzungsverhältnis wählen, bei dem der Motorkern nahe seinem Wirkungsgradmaximum läuft, wodurch die Betriebsströme niedrig und die Gehäusetemperaturen unter 65 °C.
7. Häufig gestellte Fragen (FAQ)
Frage 1: Worin besteht der Hauptunterschied zwischen Edelmetallbürsten und Kohlebürsten in einem N20-Motor?
A: Edelmetallbürsten (Gold-Silber-Legierung) zeichnen sich durch einen geringen Kontaktwiderstand, extrem niedrige Startspannungen und geringes elektrisches Rauschen aus – damit eignen sie sich ideal für batteriebetriebene, zeitweise in Betrieb befindliche Geräte wie Smart Locks und Sensoren. Kohlebürsten Sie zeichnen sich durch eine höhere Stromdichte und Verschleißfestigkeit aus und gewährleisten so eine längere Lebensdauer im Dauerbetrieb oder bei hoher Belastung.
Frage 2: Kann der Mikro-Stirnradmotor 12F-N20 rückwärts betrieben werden?
A: Ja. Der 12F-N20 ist ein bidirektionaler Gleichstrommotor. Durch Umkehrung der Polarität der an seinen Anschlüssen angelegten Gleichspannung wird die Drehrichtung der Abtriebswelle sofort umgekehrt.
Frage 3: Wie groß ist das typische Spiel des Stirnradgetriebes 12F-N20?
A: Das Spiel in einem handelsüblichen 12F-Stirnradgetriebe liegt typischerweise im Bereich von 1,5° bis 3,0°, abhängig von der Anzahl der Untersetzungsstufen. Bei Regelungsanwendungen, die eine höhere Positionsgenauigkeit erfordern, sollten Ingenieure das Spiel in der Software berücksichtigen oder Planetengetriebe wie das 16P-1636 Mikro-Planetengetriebemotor.
Frage 4: Wie kann ich ein Abrutschen der Zahnräder bei Anwendungen mit hohen Stoßbelastungen verhindern?
A: Um ein Abreißen der Zahnradzähne bei plötzlichen mechanischen Stopps oder äußeren Stößen zu vermeiden:
- Wählen Sie für die letzten Untersetzungsstufen eine Ganzmetall-Getriebekonstruktion (Stahl oder Messing).
- Integrieren Sie eine softwaregesteuerte Strombegrenzung oder einen elektronischen Drehmomentbegrenzer in Ihre Motortreiberschaltung.
- Bauen Sie eine mechanische Rutschkupplung oder eine elastische Kupplung in Ihren Antriebsstrang ein.
8. Zusammenfassung: Auswahl des idealen Stellantriebs für Ihr Produkt
Die 12F-N20 Mikro-Stirnradgetriebemotor bleibt der Goldstandard im Bereich der Miniatur-Kraftübertragung. Durch die Kombination eines effizienten N20-Motorkerns mit einem schlanken, individuell anpassbaren 12-mm-Flachgetriebe bietet es eine vielseitige Lösung für Ingenieure, die nach einer kostengünstigen, kompakten und akkuschonenden Bewegungssteuerung suchen.
- Sind Sie auf der Suche nach flachen, platzsparenden und kostengünstigen Stirnradgetrieben? Entdecken Sie die technischen Daten und individuellen Schaftoptionen für den 12F-N20 Mikro-Stirnradgetriebemotor.
- Benötigen Sie eine höhere Drehmomentdichte, eine konzentrische Ausrichtung oder eine hervorragende Stoßfestigkeit? Sehen Sie sich die Leistungskennzahlen des 16P-1636 Mikro-Planetengetriebemotor.
Werden Sie unser Partner für maßgeschneiderte Mikrobewegungstechnik
Ganz gleich, ob Sie individuelle Übersetzungsverhältnisse, spezielle Wellengeometrien, integrierte Drehgeber oder maßgeschneiderte Kabelbäume benötigen – unser Ingenieurteam steht Ihnen gerne zur Seite. Wenden Sie sich noch heute an unsere Spezialisten für Bewegungssteuerung um Muster anzufordern, CAD-Modelle herunterzuladen oder sich bezüglich Ihres individuellen OEM-Designs beraten zu lassen.