Roulements, moteurs et servomoteurs de haute précision dans l'automatisation industrielle et la robotique : applications d'ingénierie clés
L'automatisation industrielle moderne repose en grande partie sur l'intégration parfaite de roulements de haute précision, de moteurs à forte densité de puissance et de servomoteurs numériques dynamiques. Qu'il s'agisse des articulations de robots humanoïdes, des essieux moteurs d'AGV destinés à un usage intensif ou des axes d'avance CNC à grande vitesse, le choix des composants de contrôle de mouvement adaptés est déterminant pour la fiabilité opérationnelle, la précision de positionnement et le rendement thermique global.
Présentation générale
Points clés à retenir pour les ingénieurs et les acheteurs OEM
- Robotique humanoïde et collaborative : Les moteurs BLDC compacts sans châssis, associés à des roulements à entraînement harmonique, offrent une densité de couple exceptionnelle et un positionnement précis des articulations dans des espaces très restreints.
- Systèmes de conduite autonome AGV/AMR : Des roulements à billes à contact oblique à haute capacité de charge radiale et des servomoteurs de traction à basse tension garantissent une stabilité durable en fonctionnement continu et lors de cycles fréquents de démarrage et d'arrêt.
- Usinage CNC et automatisation : Les servomoteurs sans jeu, associés à des roulements de guidage linéaire de précision précontraints, garantissent une stabilité axiale rigide sur les axes d'avance CNC à grande vitesse et les systèmes de fixation automatisés.
1. Actionneurs articulés pour robots humanoïdes et bras collaboratifs
Dans le domaine de la robotique humanoïde de nouvelle génération et des bras de robots collaboratifs (cobots), le poids, l'encombrement et la densité de puissance constituent des contraintes de conception essentielles. Les modules d'actionneurs nécessitent des moteurs à courant continu sans balais (BLDC) sans châssis, associés à des réducteurs à ondes de déformation à rapport de réduction élevé (engrenages harmoniques) et à des roulements de précision à section ultra-fine.
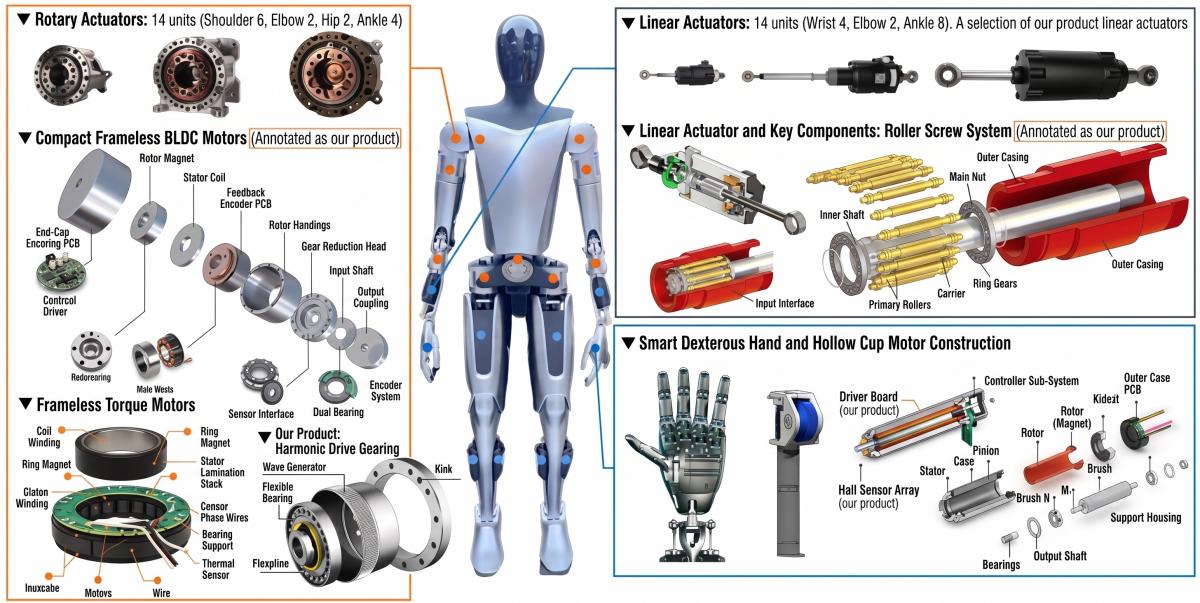
Exigences clés en matière de performance :
- Servomoteurs et moteurs : Couple continu élevé, couple de cogging minimal et réponse dynamique élevée en accélération, permettant une compensation fluide des mouvements multiaxiaux.
- Roulements de précision : Roulements à rouleaux croisés et roulements à contact oblique à section mince capables de supporter simultanément des charges radiales, axiales et des moments de basculement dans des boîtiers ultra-compacts.
2. Essieux moteurs pour véhicules à guidage automatique (AGV) et robots mobiles autonomes (AMR)
Les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR) déployés dans les entrepôts intelligents et les usines d'assemblage automobile fonctionnent dans des conditions difficiles, en cycle continu. Leurs groupes motopropulseurs intègrent des servomoteurs à courant continu basse tension, des réducteurs planétaires à haut rendement et des ensembles de roulements renforcés.
Avantages en termes de performances du système :
- Grande capacité de charge : Des roulements à billes à gorge profonde pour usage intensif et des roulements à rouleaux coniques à deux rangées absorbent les chocs dynamiques importants causés par les sols irréguliers des usines.
- Stabilité thermique : Les servomoteurs sans balais dotés d'un système de gestion thermique intégré empêchent les coupures dues à une surchauffe lors d'un transport continu à pleine capacité.
- Vitesses précises des roues : Des codeurs absolus optiques ou magnétiques haute résolution fournissent des informations précises sur la vitesse, permettant ainsi des réglages de micro-orientation et un suivi de trajectoire.
3. Axes d'avance des machines à commande numérique, chaînes de montage automatisées et fixations électriques
Les plateformes de fabrication de précision — telles que les axes d'avance des fraiseuses à commande numérique, les systèmes robotisés de type portique « pick-and-place » et les outils électriques automatiques à vissage — exigent une puissance instantanée et une répétabilité de positionnement de l'ordre du sous-micron.
Caractéristiques techniques essentielles :
- Outils de fixation (tournevis électriques) : Les micro-servomoteurs offrent une limitation numérique du couple, permettant de limiter le couple de rotation dans des limites de tolérance précises afin d'éviter l'arrachement des filets sur les chaînes de montage électroniques à cadence élevée.
- Entraînements d'avance CNC : Des roulements de support à vis à billes ultraprécis, associés à des servomoteurs à courant alternatif, permettent des déplacements rapides en avant et en arrière avec des pertes par frottement minimales et un jeu nul.
Tableau récapitulatif des caractéristiques techniques pour les principales applications
| Catégorie d'application | Sélection des moteurs et des servomoteurs | Configuration des roulements | Priorité en matière de performance |
|---|---|---|---|
| Articulations humanoïdes et cobots | Servomoteurs BLDC sans châssis / à entraînement direct | Roulements à rouleaux croisés et roulements à entraînement harmonique | Densité de couple, encombrement réduit, jeu nul |
| Systèmes de traction pour AGV / AMR | Servomoteurs sans balais à courant continu basse tension | Roulements à billes à contact oblique radial élevé | Résistance aux chocs, fonctionnement en charge continue, rendement thermique |
| Machines à commande numérique et axes d'avance | Servomoteurs CA à grande vitesse avec codeurs absolus | Roulements de support pour vis à billes de précision à haute rigidité | Précision de positionnement, précision submicronique, réponse rapide au démarrage et à l'arrêt |
| Outillage électrique automatisé | Servomoteurs numériques miniatures à couple | Roulements miniatures à gorge profonde pour haute vitesse | Réponse dynamique rapide, coupure de couple reproductible |
Foire aux questions (FAQ)
Pourquoi les moteurs BLDC sans châssis sont-ils préférés aux moteurs traditionnels à châssis dans la conception des articulations des robots humanoïdes ?
Les moteurs BLDC sans châssis se composent uniquement d'un rotor et d'un stator, ce qui permet aux ingénieurs en mécanique de les intégrer directement dans des structures de boîtier sur mesure (telles que les engrenages à entraînement harmonique). Cette conception réduit le nombre d'accouplements supplémentaires, élimine le poids du boîtier, augmente considérablement la densité de couple au niveau des articulations et améliore l'efficacité dynamique globale du mouvement.
Comment les roulements à contact oblique de précision résistent-ils aux cycles fréquents de démarrage et d'arrêt dans les systèmes d'entraînement des AGV ?
Conçus avec des géométries de cages à billes optimisées, de l’acier à roulement de haute pureté et des formulations de graisse synthétique spécialisées, les roulements à contact oblique de haute précision assurent une répartition uniforme du film d’huile sous des charges élevées. Cela permet de résister à la corrosion par frottement superficiel et à la fatigue due au micro-glissement, provoquées par des variations rapides de couple et des changements de direction continus.